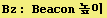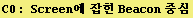
Camera - TILT, PAN, Roll,
Robot - HEIGHT, ANGLE, DISTANCE

[Graphics:HTMLFiles/index_1.gif]

Real Camera Screen

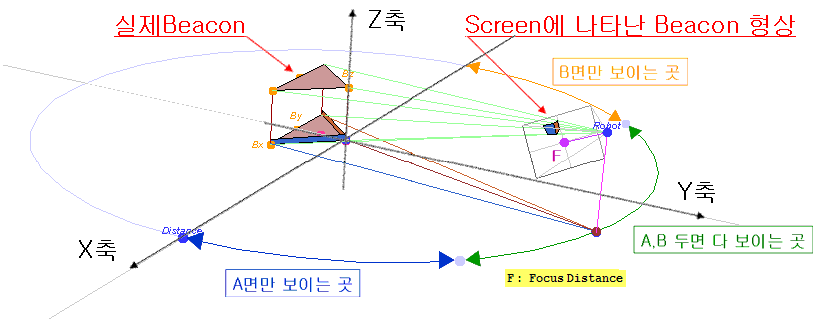
{Rx,Ry,Rz},{-Bx,By,0},{0,0,0},{Bx,By,0},{-Bx,By,Bz},{0,0,Bz},{Bx,By,Bz} Beacon To Robot Screen

Camera (Pan, Tilt, Roll) Image Transformation

변수정의

처리과정

Step 1: Camera Image Processing

Step 2: Height Setting

Step 3: Robot ANGLE, DISTANCE

DISTANCE & ANGLE

카메라에서 Beacon까지의 거리

두 면이 다 보이는 곳

한 면만 보이는 곳

Summary - Distance & Angle

Bz : Beacon 높이

SH0 : Beacon 영상 중심을 Screen 중점에서 Beacon의 높이

C0 : Screen에 잡힌 Beacon 중심

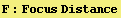
F : Focus Distance

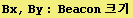
Bx, By : Beacon 크기

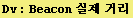
Dv : Beacon 실제 거리

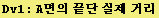
Dv1 : A면의 끝단 실제 거리

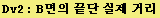
Dv2 : B면의 끝단 실제 거리

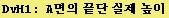
DvH1 : A면의 끝단 실제 높이

DvH2 : B면의 끝단 실제 높이

거리

각도

Etc