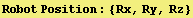
Real Camera Screen
Camera [CA:Pan, CB:Tilt, CC:Roll]

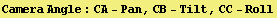
CA→ArcTan[px,py];(*Pan*)
CB→ArcTan[ty,tz];(*Tilt*)
CC→ArcTan[rx,rz];(*Roll*)
Tx→F*Cos[CA]Cos[CB];
Ty→F*Sin[CA]Cos[CB];
Tz→F*Sin[CB];
Cx→Tx+Rx;
Cy→Ty+Ry;
Cz→Tz+Rz;
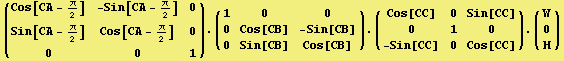
Cr→{0,0,H}
Cl→{0,0,-H}
Ctr→{W,0,H}
Ct→{W,0,0}
Ctl→{W,0,-H}
Cbr→{-W,0,H}
Cb→{-W,0,0}
Cbl→{-W,0,-H}