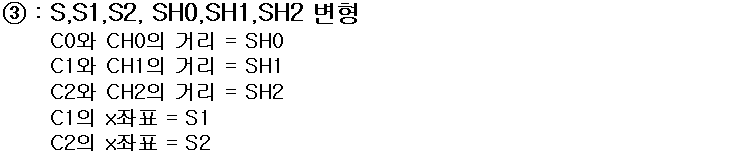
Step 3: Robot ANGLE, DISTANCE
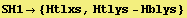
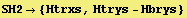

Summary
CH1→{Vtlx,Vtly}→{Otlx,Otly}→{Htlxs,Htlys}
CH0→{Vtx,Vty}→{Otx,Oty}→{Htxs,Htys}
CH2→{Vtrx,Vtry}→{Otrx,Otry}→{Htrxs,Htrys}
C1→{Vblx,Vbly}→{Oblx,Obly}→{Hblxs,Hblys}
C0→{Vbx,Vby}→{Obx,Oby}→{Hbxs,Hbys}
C2→{Vbrx,Vbry}→{Obrx,Obry}→{Hbrxs,Hbrys}
SH1→{Htlxs,Htlys-Hblys}
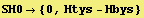
SH0→{0,Htys-Hbys}
SH2→{Htrxs,Htrys-Hbrys}
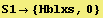
S1→{Hblxs,0}
S0→{0,0}
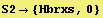
S2→{Hbrxs,0}