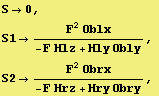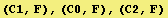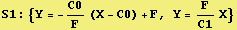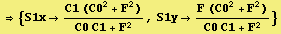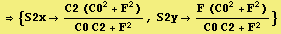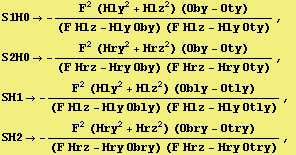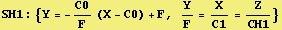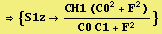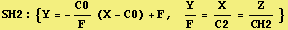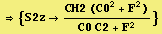카메라가 Beacon 높이와  일치하도록

C1, C0, C2상을 S1, S, S2로 전환

S→0, S1→ (F^2 Oblx)/(-F Hlz + Hly Obly), S2→ (F^2 Obrx)/(-F Hrz + Hry Obry),

(C1, F), (C0, F), (C2, F)

S1 : {Y = -C0/F (X - C0) + F, Y = F/C1X}

⇒ {S1x→ (C1 (C0^2 + F^2))/(C0 C1 + F^2), S1y→ (F (C0^2 + F^2))/(C0 C1 + F^2)}

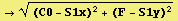
→ ((C0 - S1x)^2 + (F - S1y)^2)^(1/2)

S2 : {Y = -C0/F (X - C0) + F, Y = F/C2X }

⇒ {S2x→ (C2 (C0^2 + F^2))/(C0 C2 + F^2), S2y→ (F (C0^2 + F^2))/(C0 C2 + F^2)}

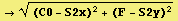
→ ((C0 - S2x)^2 + (F - S2y)^2)^(1/2)

CH1, CH0, CH2를 SH1, SH0, SH2로 전환
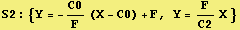
SH1 : {Y = -C0/F (X - C0) + F, Y/F = X/C1 = Z/CH1}

⇒ {S1z→ (CH1 (C0^2 + F^2))/(C0 C1 + F^2)}

SH2 : {Y = -C0/F (X - C0) + F,   Y/F = X/C2 = Z/CH2 }

⇒ {S2z→ (CH2 (C0^2 + F^2))/(C0 C2 + F^2)}