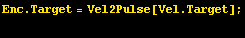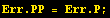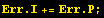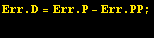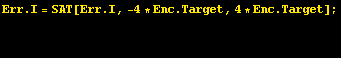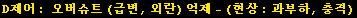PIC Controler

Enc . Target = Vel2Pulse[Vel . Target] ;

Err . PP = Err . P ;

Err . P = Enc . Target - Enc . Offset ;

Err . I += Err . P ;

Err . D = Err . P - Err . PP ;

Err . I = SAT[Err . I, -4 * Enc . Target, 4 * Enc . Target] ;

Pwm . Duty = Kain . P * Err . P + Kain . I * Err . I + Kain . D * Err . D ;

PID 제어기 특성

P제어 : 목표값 도달시간 줄임 - (천천히 증가 감소)

I제어 : 정상상태 오차 줄임 - (출렁거림 억제)

D제어 : 오버슈트 (급변, 외란) 억제 - (현상 : 과부하, 충격)