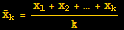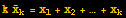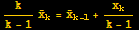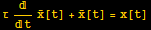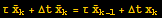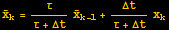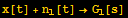
Filter

Averaging Filter (평균필터)

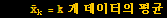
    Overscript[x, _] _k = k 개 데이터의 평균

Overscript[x, _] _k = (x_1 + x_2 + … + x_k)/k

Overscript[x, _] _ (k - 1) = (x_1 + x_2 + … + x_ (k - 1))/(k - 1)

kOverscript[x, _] _k = x_1 + x_2 + … + x_k

k/(k - 1) Overscript[x, _] _k = (x_1 + x_2 + … + x_k)/(k - 1)

k/(k - 1) Overscript[x, _] _k = (x_1 + x_2 + … + x_ (k - 1))/(k - 1) + x_k/(k - 1)

k/(k - 1) Overscript[x, _] _k = Overscript[x, _] _ (k - 1) + x_k/(k - 1)

Overscript[x, _] _k = (k - 1)/kOverscript[x, _] _ (k - 1) + x_k/k

     (k - 1)/k = α = 1 - 1/k

    1/k = 1 - α

Overscript[x, _] _k = αOverscript[x, _] _ (k - 1) + (1 - α) x_k

Moving Average (이동평균)

    Overscript[x, _] _k = n 개 데이터의 평균

Overscript[x, _] _k = (x_ (k - n + 1) + x_ (k - n + 2) + … + x_k)/n

Overscript[x, _] _ (k - 1) = (x_ (k - n) + x_ (k - n + 1) + … + x_ (k - 1))/n

Overscript[x, _] _k - Overscript[x, _] _ (k - 1) = (x_ (k - n + 1) + x_ (k - n + 2) + … + x_k)/n - (x_ (k - n) + x_ (k - n + 1) + … + x_ (k - 1))/n

Overscript[x, _] _k - Overscript[x, _] _ (k - 1) = (x_k - x_ (k - n))/n

Overscript[x, _] _k = Overscript[x, _] _ (k - 1) + (x_k - x_ (k - n))/n

Laplace transform

G[s] = ∫_0^∞g[t] ^(- s t) t

u[t] →g[t] →y[t]

    u[t] = 시간에 대한 함수 입력

    g[t] = 시간에 대한 함수 필터

    y[t] = 시간에 대한 함수 출력

U[s] →G[s] →Y[s]

Y[s] = G[s] U[s]

Low Pass Filter (저주파 통과 필터)

Overscript[x, _] _k = α Overscript[x, _] _ (k - 1) + (1 - α) x_k

    0≤α<1

Estimated value

Exponentially weighted

LPF

G[s] = a/(s + a)

Underscript[lim, s→ ∞] G[s] = Underscript[lim, s→ ∞] a/(s + a) = 0

Underscript[lim, s→ 0] G[s] = Underscript[lim, s→ 0] a/(s + a) = 1

Overscript[x, _] _k = α Overscript[x, _] _ (k - 1) + (1 - α) x_k

induce ↔ deduce

G[s] = 1/(1/as + 1) = 1/(τs + 1)

    τ = 1/a

Y[s]/U[s] = Overscript[X, _][s]/X[s] = 1/(τs + 1)

(τs + 1) Overscript[X, _][s] = X[s]

라플라스 역변환

τ/tOverscript[x, _][t] + Overscript[x, _][t] = x[t]

    /tOverscript[x, _][t] = (Overscript[x, _] _k - Overscript[x, _] _ (k - 1))/Δt

τ (Overscript[x, _] _k - Overscript[x, _] _ (k - 1))/Δt + Overscript[x, _] _k = x_k

τOverscript[x, _] _k - τOverscript[x, _] _ (k - 1) + Δt Overscript[x, _] _k = Δt x_k

τOverscript[x, _] _k + ΔtOverscript[x, _] _k = τOverscript[x, _] _ (k - 1) + Δt x_k

(τ + Δt) Overscript[x, _] _k = τOverscript[x, _] _ (k - 1) + Δt x_k

Overscript[x, _] _k = τ/(τ + Δt) Overscript[x, _] _ (k - 1) + Δt/(τ + Δt) x_k

    α = τ/(τ + Δt)

Overscript[x, _] _k = α Overscript[x, _] _ (k - 1) + (1 - α) x_k

High Pass Filter (고주파 통과 필터)

Overscript[x, _] _k = α Overscript[x, _] _ (k - 1) + α (x_k - x_ (k - 1))

    0≤α<1

HPF

G[s] = s/(s + a)

Underscript[lim, s→ ∞] G[s] = Underscript[lim, s→ ∞] s/(s + a) = 1

Underscript[lim, s→ 0] G[s] = Underscript[lim, s→ 0] s/(s + a) = 0

G[s] = (s/a)/(s/a + 1) = τs/(τs + 1)

    τ = 1/a

Y[s] = G[s] U[s]

Y[s] = τs/(τs + 1) U[s]

(τs + 1) ·Y[s] = τs·U[s]

라플라스 역변환

τOverscript[y, .][t] + y[t] = τOverscript[u, .][t]

τ (y_k - y_ (k - 1))/Δt + y_k = τ (u_k - u_ (k - 1))/Δt

τ (y_k - y_ (k - 1)) + Δt y_k = τ (u_k - u_ (k - 1))

τ y_k + Δt y_k = τ y_ (k - 1) + τ (u_k - u_ (k - 1))

(τ + Δt) y_k = τ y_ (k - 1) + τ (u_k - u_ (k - 1))

y_k = τ/(τ + Δt) y_ (k - 1) + τ/(τ + Δt) (u_k - u_ (k - 1))

    α = τ/(τ + Δt)

Overscript[x, _] _k = α Overscript[x, _] _ (k - 1) + α (x_k - x_ (k - 1))

Complementary Filter (상보필터)

    x[t] : 측정 참값, n[t] : 측정 노이즈값

    G_1[s] = 측정값 1에 대한 필터의 전달함수

    G_2[s] = 측정값 2에 대한 필터의 전달함수

    Z[s] = 최종 출력

x[t] + n_1[t] →G_1[s]

x[t] + n_2[t] →G_2[s]

G_1[s] + G_2[s] →z[t] ≈x[t]

G_1[s] = 1 - G[s]

G_2[s] = G[s]

Z[s] = {1 - G[s]} × {X[s] + N_1[s]} + G[s] × {X[s] + N_2[s]}

= {1 - G[s]} X[s] + {1 - G[s]} N_1[s] + G[s] X[s] + G[s] N_2[s]

= X[s] - G[s] X[s] + {1 - G[s]} N_1[s] + G[s] X[s] + G[s] N_2[s]

= X[s] + {1 - G[s]} N_1[s] + G[s] N_2[s]

Z[s] = X[s] + {1 - G[s]} N_1[s] + G[s] N_s[s]

Z[s] = X[s]

    노이즈만 필터링 되는 구조임