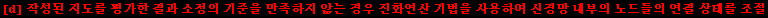SLAM
(Simultaneous Localization and Mapbuling)
EKF(Extended Kalman Filter)
예측단계 Prediction
관측단계 Measurement



단점


해결하고자 하는 과제
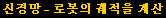

효과


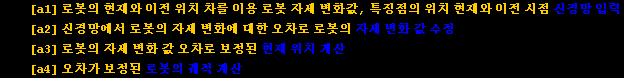
신경망과 진화연산을 이용한 로봇의 환경 지도 작성 방법.















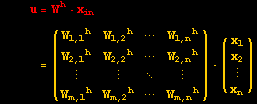

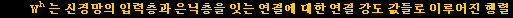


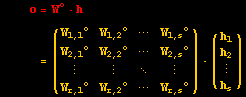

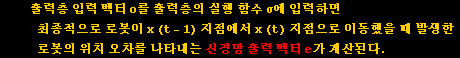

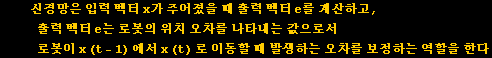
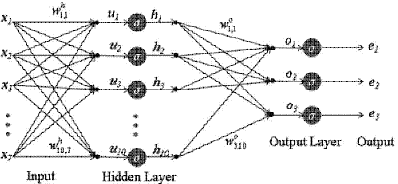








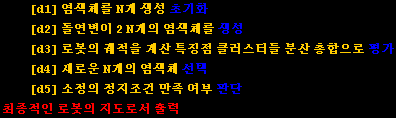
알고리즘