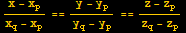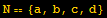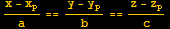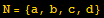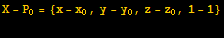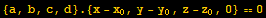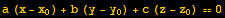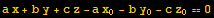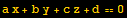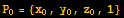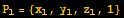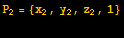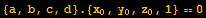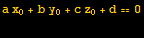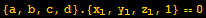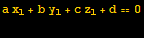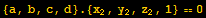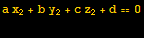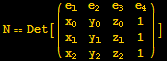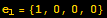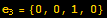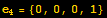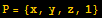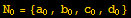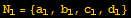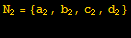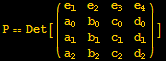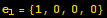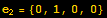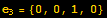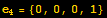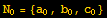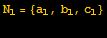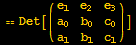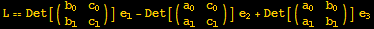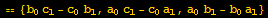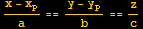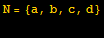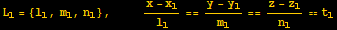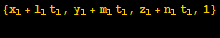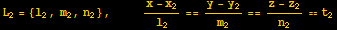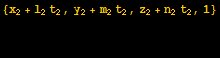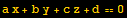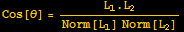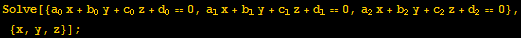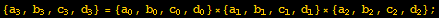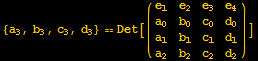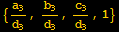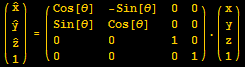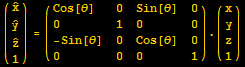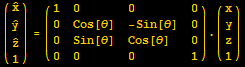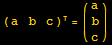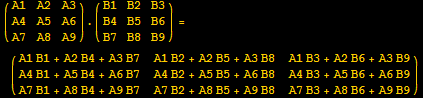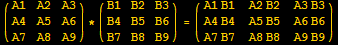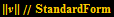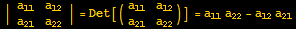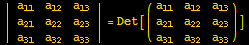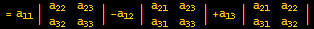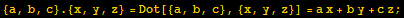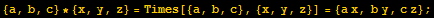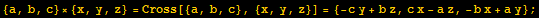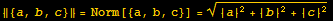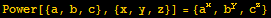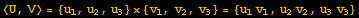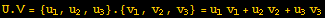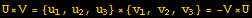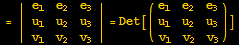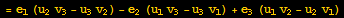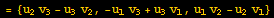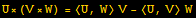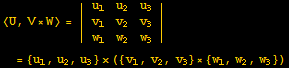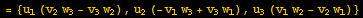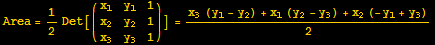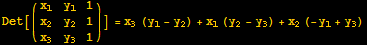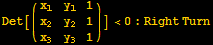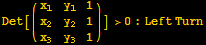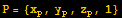
3 Dimension Space

081130 - Yoo, Kyunghwan

3 D Equation

Point
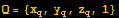
P = {x_p, y_p, z_p, 1}

Q = {x_q, y_q, z_q, 1}

Line Equation

(x - x_p)/(x_q - x_p) == (y - y_p)/(y_q - y_p) == (z - z_p)/(z_q - z_p)

Plane(Normal Vector)

N == {a, b, c, d}

Line Equation

(x - x_p)/a == (y - y_p)/b == (z - z_p)/c

Plane Equation

N = {a, b, c, d}

X - P_0 = {x - x_0, y - y_0, z - z_0, 1 - 1}

N . (X - P_0) == 0

{a, b, c, d} . {x - x_0, y - y_0, z - z_0, 0} == 0

a (x - x_0) + b (y - y_0) + c (z - z_0) == 0

a x + b y + c z - a x_0 - b y_0 - c z_0 == 0

a x + b y + c z + d == 0

3 Point → Plane (Normal Vector)
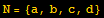
N = {a, b, c, d}

P_0 = {x_0, y_0, z_0, 1}

P_1 = {x_1, y_1, z_1, 1}

P_2 = {x_2, y_2, z_2, 1}

N . P_0 = 0

{a, b, c, d} . {x_0, y_0, z_0, 1} == 0

a x_0 + b y_0 + c z_0 + d == 0

N . P_1 = 0

{a, b, c, d} . {x_1, y_1, z_1, 1} == 0

a x_1 + b y_1 + c z_1 + d == 0

N . P_2 = 0

{a, b, c, d} . {x_2, y_2, z_2, 1} == 0

a x_2 + b y_2 + c z_2 + d == 0

N == P_0∧P_1∧P_2

N == Det[({{e_1, e_2, e_3, e_4}, {x_0, y_0, z_0, 1}, {x_1, y_1, z_1, 1}, {x_2, y_2, z_2, 1}})]

e_1 = {1, 0, 0, 0}

e_2 = {0, 1, 0, 0}

e_3 = {0, 0, 1, 0}

e_4 = {0, 0, 0, 1}

3 Plane (Normal Vector) → Point

P = {x, y, z, 1}

N_0 = {a_0, b_0, c_0, d_0}

N_1 = {a_1, b_1, c_1, d_1}

N_2 = {a_2, b_2, c_2, d_2}

P == N_0∧N_1∧N_2

P == Det[({{e_1, e_2, e_3, e_4}, {a_0, b_0, c_0, d_0}, {a_1, b_1, c_1, d_1}, {a_2, b_2, c_2, d_2}})]

e_1 = {1, 0, 0, 0}

e_2 = {0, 1, 0, 0}

e_3 = {0, 0, 1, 0}

e_4 = {0, 0, 0, 1}

2 Plane (Normal Vector) → Line

N_0 = {a_0, b_0, c_0}

N_1 = {a_1, b_1, c_1}

L == N_0×N_1

== Det[({{e_1, e_2, e_3}, {a_0, b_0, c_0}, {a_1, b_1, c_1}})]

e_1 = {1, 0, 0}

e_2 = {0, 1, 0}

e_3 = {0, 0, 1}

L == Det[({{b_0, c_0}, {b_1, c_1}})] e_1 - Det[({{a_0, c_0}, {a_1, c_1}})] e_2 + Det[({{a_0, b_0}, {a_1, b_1}})] e_3

== {b_0c_1 - c_0b_1, a_0c_1 - c_0a_1, a_0b_1 - b_0a_1}

== {a, b, c}

z = 0 ; ⇒x_p, y_p

(x - x_p)/a == (y - y_p)/b == z/c

2 Line→ Plane (Normal Vector)
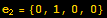
N = {a, b, c, d}

L_1 = {l_1, m_1, n_1},      (x - x_1)/l_1 == (y - y_1)/m_1 == (z - z_1)/n_1 == t_1

{x_1 + l_1 t_1, y_1 + m_1 t_1, z_1 + n_1 t_1, 1}

L_2 = {l_2, m_2, n_2},      (x - x_2)/l_2 == (y - y_2)/m_2 == (z - z_2)/n_2 == t_2

{x_2 + l_2 t_2, y_2 + m_2 t_2, z_2 + n_2 t_2, 1}

N . L_1 == 0

N . L_2 == 0

a x + b y + c z + d == 0

2 Line Angle

Cos[θ] = L_1 . L_2/(Norm[L_1] Norm[L_2])

Equation Solution

Solve[{a_0x + b_0y + c_0z + d_0 == 0, a_1x + b_1y + c_1z + d_1 == 0, a_2x + b_2y + c_2z + d_2 == 0}, {x, y, z}] ;

{a_3, b_3, c_3, d_3} = {a_0, b_0, c_0, d_0} × {a_1, b_1, c_1, d_1} × {a_2, b_2, c_2, d_2} ;

{a_3, b_3, c_3, d_3} == Det[({{e_1, e_2, e_3, e_4}, {a_0, b_0, c_0, d_0}, {a_1, b_1, c_1, d_1}, {a_2, b_2, c_2, d_2}})]

{a_3/d_3, b_3/d_3, c_3/d_3, 1}

Homogeneous Coordinates Matrix

Reduction, Extension, Movement
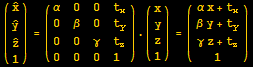
Rotation

z Axis Rotation - R_z[θ]

y Axis Rotation - R_y[θ]

x Axis Rotation - R_x[θ]

Transport [ESC]tr[ESC]

({{a, b, c}})  = ( {{a}, {b}, {c}} )

Matrix Property

({{A1, A2, A3}, {A4, A5, A6}, {A7, A8, A9}}) * ({{B1, B2, B3}, {B4, B5, B6}, {B7, B8, B9}}) = ( {{A1 B1, A2 B2, A3 B3}, {A4 B4, A5 B5, A6 B6}, {A7 B7, A8 B8, A9 B9}} )

Form

//MatrixForm

Norm[v]//TraditionalForm

{|v|}//StandardForm

//FullForm

α = ({{a, b, c}}) ;

α[[1, 1]] = a

Determinant (행렬식)

| {{a_11, a_12}, {a_21, a_22}} | = Det[({{a_11, a_12}, {a_21, a_22}})] = a_11 a_22 - a_12 a_21

| {{a_11, a_12, a_13}, {a_21, a_22, a_23}, {a_31, a_32, a_33}} | = Det[({{a_11, a_12, a_13}, {a_21, a_22, a_23}, {a_31, a_32, a_33}})]

= a_11 | {{a_22, a_23}, {a_32, a_33}} | -a_12 | {{a_21, a_23}, {a_31, a_33}} | +a_13 | {{a_21, a_22}, {a_31, a_32}} |

= a_11 (a_22 a_33 - a_23 a_32) - a_12 (a_21 a_33 - a_23 a_31) + a_13 (a_21 a_32 - a_22 a_31)

Vector

{a, b, c} . {x, y, z} = Dot[{a, b, c}, {x, y, z}] = a x + b y + c z ;

{a, b, c} * {x, y, z} = Times[{a, b, c}, {x, y, z}] = {a x, b y, c z} ;

{a, b, c} × {x, y, z} = Cross[{a, b, c}, {x, y, z}] = {-c y + b z, c x - a z, -b x + a y} ;

{|{a, b, c} |} = Norm[{a, b, c}] = ({a}^2 + {b}^2 + {c}^2)^(1/2)

Power[{a, b, c}, {x, y, z}] = {a^x, b^y, c^z}

Vector Angle

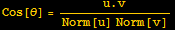
Cos[θ] = u . v/(Norm[u] Norm[v])

Vector ([ESC]*[ESC])

<U, V> = {u_1, u_2, u_3} × {v_1, v_2, v_3} = {u_1 v_1, u_2 v_2, u_3 v_3}

Vector Inner Product (Dot[{u_1,u_2,u_3},{v_1,v_2,v_3}], |U||V|Cos[θ] )

U . V = {u_1, u_2, u_3} . {v_1, v_2, v_3} = u_1 v_1 + u_2 v_2 + u_3 v_3

Vector External Product (Cross[{u_1,u_2,u_3},{v_1,v_2,v_3}], [ESC]cross[ESC])

U×V = {u_1, u_2, u_3} × {v_1, v_2, v_3} = -V×U

= | {{e_1, e_2, e_3}, {u_1, u_2, u_3}, {v_1, v_2, v_3}} | = Det[({{e_1, e_2, e_3}, {u_1, u_2, u_3}, {v_1, v_2, v_3}})]

= e_1 (u_2 v_3 - u_3 v_2) - e_2 (u_1 v_3 - u_3 v_1) + e_3 (u_1 v_2 - u_2 v_1)

= {u_2 v_3 - u_3 v_2, -u_1 v_3 + u_3 v_1, u_1 v_2 - u_2 v_1}

Vector Property

U× (V×W) = <U, W>V - <U, V>W

<U, V×W> = | {{u_1, u_2, u_3}, {v_1, v_2, v_3}, {w_1, w_2, w_3}} |  = {u_1, u_2, u_3} × ({v_1, v_2, v_3} × {w_1, w_2, w_3})

= {u_1 (v_2 w_3 - v_3 w_2), u_2 (-v_1 w_3 + v_3 w_1), u_3 (v_1 w_2 - v_2 w_1)}

Area

Area = 1/2Det[({{x_1, y_1, 1}, {x_2, y_2, 1}, {x_3, y_3, 1}})] = (x_3 (y_1 - y_2) + x_1 (y_2 - y_3) + x_2 (-y_1 + y_3))/2

Line & Point (Up|Down)

Det[({{x_1, y_1, 1}, {x_2, y_2, 1}, {x_3, y_3, 1}})] = x_3 (y_1 - y_2) + x_1 (y_2 - y_3) + x_2 (-y_1 + y_3)

Det[({{x_1, y_1, 1}, {x_2, y_2, 1}, {x_3, y_3, 1}})] <0 : Right Turn

Det[({{x_1, y_1, 1}, {x_2, y_2, 1}, {x_3, y_3, 1}})] >0 : Left Turn