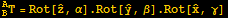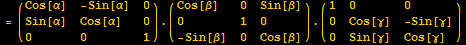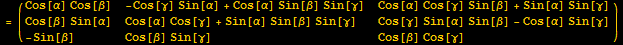
Euler Angles and Rotation Matrix
Rotation Matrix
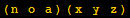
unit column vector
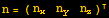
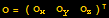
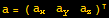
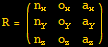


Orthogonal Matrix


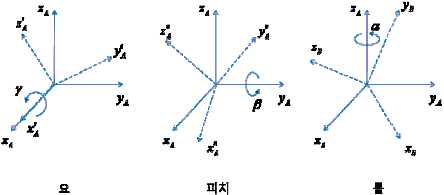
ZYX (Roll-Pitch-Yaw) Angles
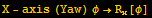
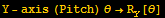
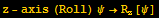
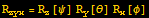
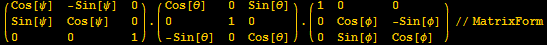
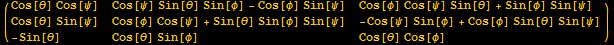
XYZ Angles
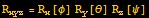
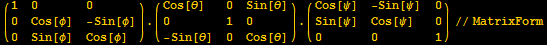
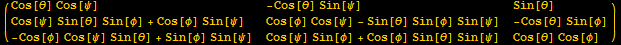
Rotation Matrix and Small Angels
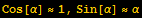
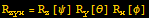
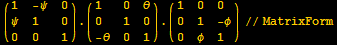
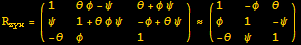
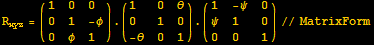
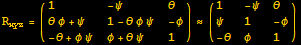
Rotation Matrix to Euler Angles
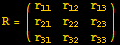
ZYX (Roll-Pitch-Yaw) Angles
θ={-π/2,π/2}
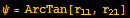
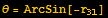
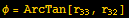
θ={π/2,3π/2}
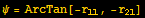
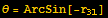
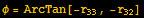
θ (Pitch)=π/2, Cos[θ]≈0
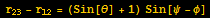
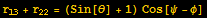
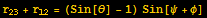
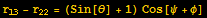
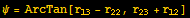
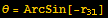
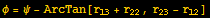
Euler Angle
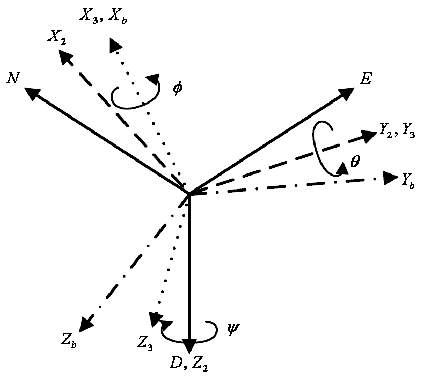
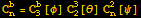
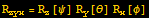
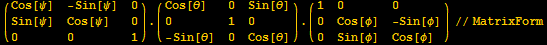
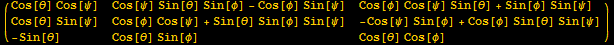
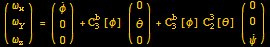
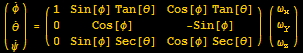
Derivation
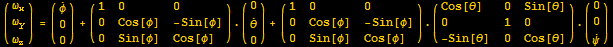
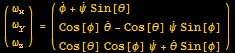
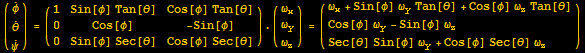
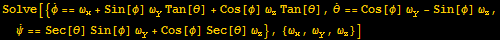
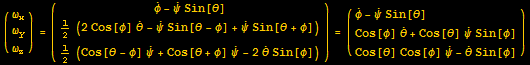
Kalman Filter
System Model

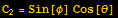
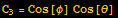
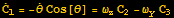

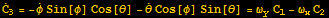
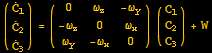
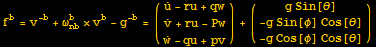
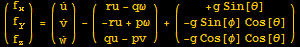
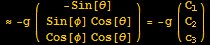
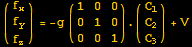
Analysis on Position And Orientation
Cartesian coordinate (직교좌표계)

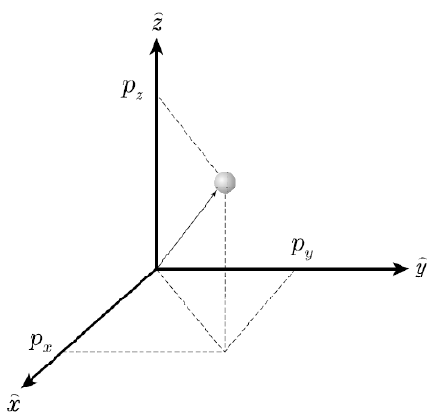
One Point P Vector
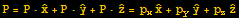
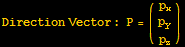
위치 표현
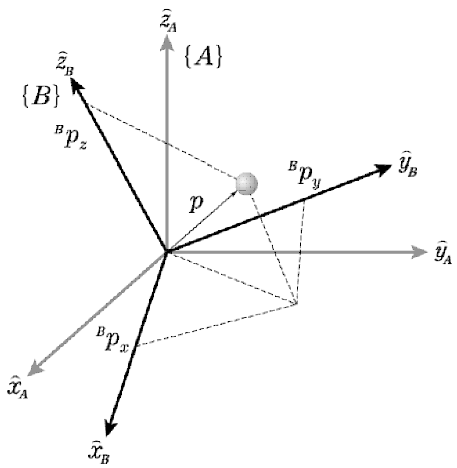

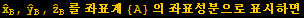
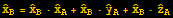

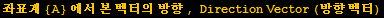
Dirction Cosine (∴단위벡터의 내적→두 벡터 사이 가의 코사인 값)
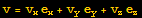
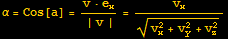
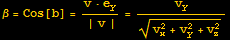
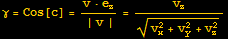
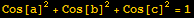
상대 개념 위치
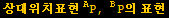
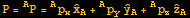
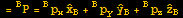
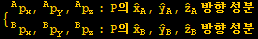
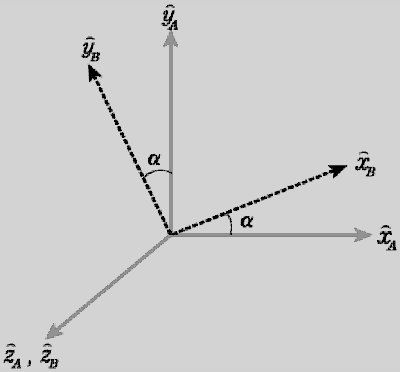
Rotation Matrix  R
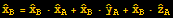
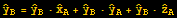
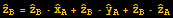
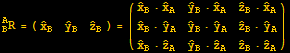
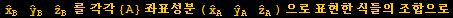
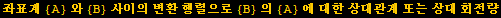


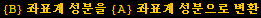
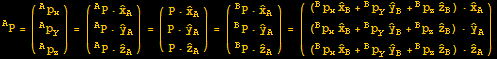
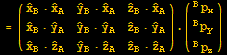



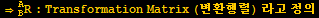
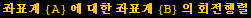
방위의 표현: 회전행렬
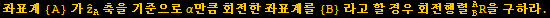
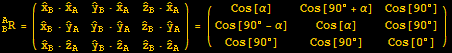
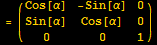

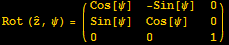
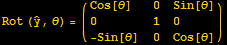
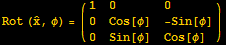
회전행렬의 성질 ( R=

 =
 R)


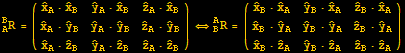

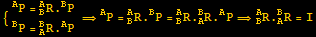

동차변환을 이용한 좌표변환
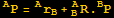
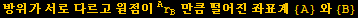
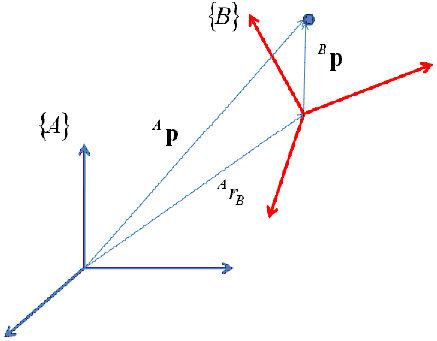
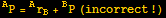

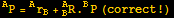

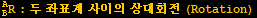
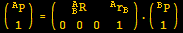

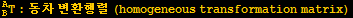
동차 변환행렬의 구조와 표현
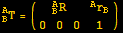

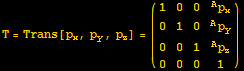
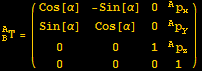
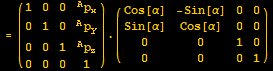
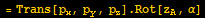
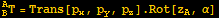
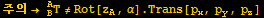
역변환 (Inverse Transformation)
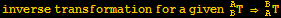
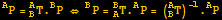

유도
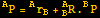
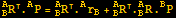
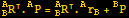
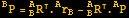
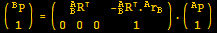

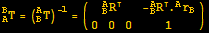
변환의 합성 ( T=
 T.
 T)
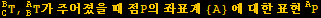
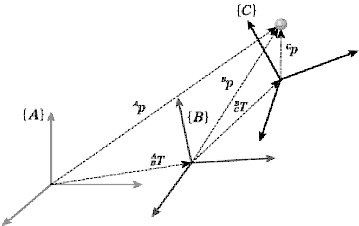

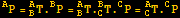

변환 방정식: 페루프 이용으로 미지의 변환을 다른 변환들 사이의 관계를 통해서 얻을 수 있다.
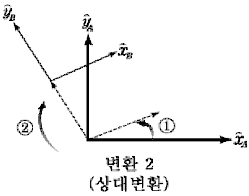
연속좌표변환: 절대변환과 상대변환
이동좌표계 (moving frame)

고정좌표계 (fixed frame)

절대변환 (absolute transform)
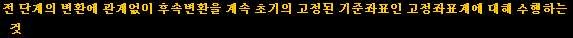
상대변환 (relative transform)

좌표계{A}와{B} 사이의 변환을 나태내는 동차변환행렬
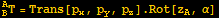
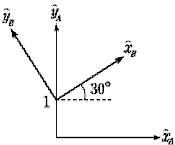
O: 이동좌표계를 따라 병진 후 이동좌표계에 대해 회전
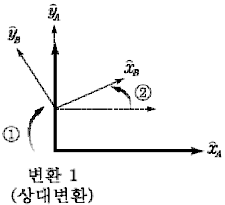
X: 이동좌표계를 따라 회전 후 이동좌표계에 대해 병진
O: 고정좌표계를 따라 회전 후 고정좌표계에 대해 병진
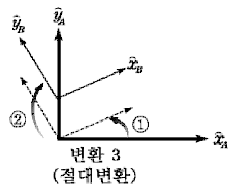
X: 고정좌표계를 따라 병진 후 고정좌표계에 대해 회전
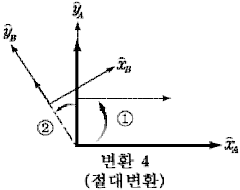
올바른 변환을 나타내는 조합


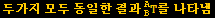
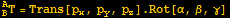
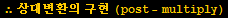

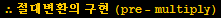


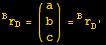


방위의 다른 표현
방위의 표현


오일러 각 (Euler angle)과 롤-피키-요(Roll-Pitch-Yaw) 방법


Z-Y-Z 오일러 각


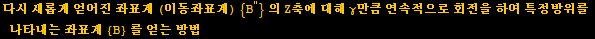

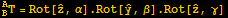
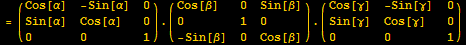
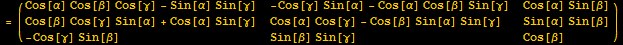
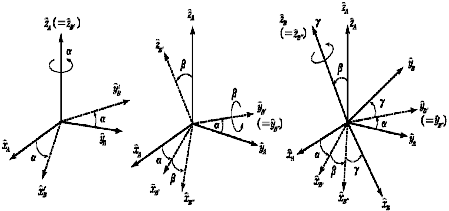
Z-Y-X 오일러 각

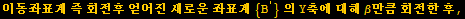
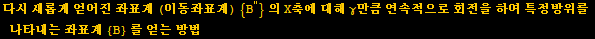
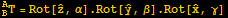
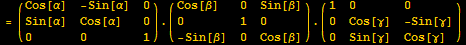
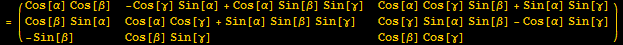
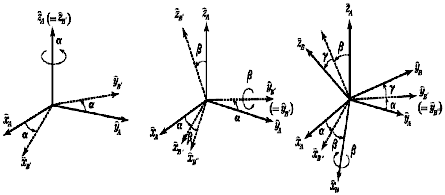
X-Y-Z (롤-피치-요)