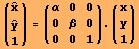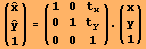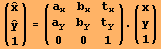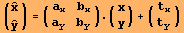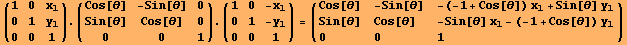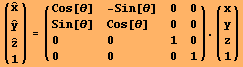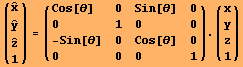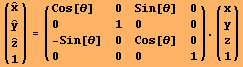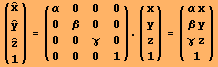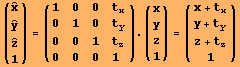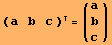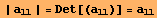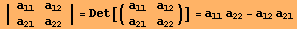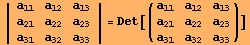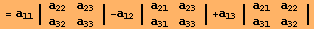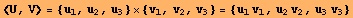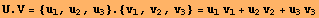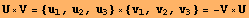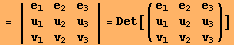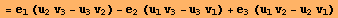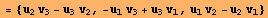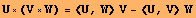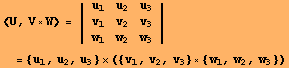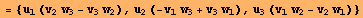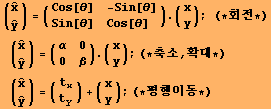
Vector, Matrix

행렬

2차원 변환

Homogeneous 좌표계
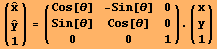
({{Overscript[x,^]}, {Overscript[y,^]}, {1}}) = ({{Cos[θ], -Sin[θ], 0}, {Sin[θ], Cos[θ], 0}, {0, 0, 1}}) . ({{x}, {y}, {1}})

({{Overscript[x,^]}, {Overscript[y,^]}, {1}}) = ({{α, 0, 0}, {0, β, 0}, {0, 0, 1}}) . ({{x}, {y}, {1}})

({{Overscript[x,^]}, {Overscript[y,^]}, {1}}) = ({{1, 0, t_x}, {0, 1, t_y}, {0, 0, 1}}) . ({{x}, {y}, {1}})

2차원 변환

({{Overscript[x,^]}, {Overscript[y,^]}, {1}}) = ({{a_x, b_x, t_x}, {a_y, b_y, t_y}, {0, 0, 1}}) . ({{x}, {y}, {1}})

({{Overscript[x,^]}, {Overscript[y,^]}}) = ({{a_x, b_x}, {a_y, b_y}}) . ({{x}, {y}}) + ({{t_x}, {t_y}})

2차원 일반 회전

3차원

z축 회전 - R_z[θ]

y축 회전 - R_y[θ]

x축 회전 - R_x[θ]

축소확대

이동

Transport [ESC]tr[ESC]

({{a, b, c}})  = ( {{a}, {b}, {c}} )

MatrixForm

//MatrixForm

α[[1,1]]

α = ({{a, b, c}}) ;

α[[1, 1]] = a

행렬식 (Determinant)

| a_11 | = Det[(a_11)] = a_11

| {{a_11, a_12}, {a_21, a_22}} | = Det[({{a_11, a_12}, {a_21, a_22}})] = a_11 a_22 - a_12 a_21

| {{a_11, a_12, a_13}, {a_21, a_22, a_23}, {a_31, a_32, a_33}} | = Det[({{a_11, a_12, a_13}, {a_21, a_22, a_23}, {a_31, a_32, a_33}})]

= a_11 | {{a_22, a_23}, {a_32, a_33}} | -a_12 | {{a_21, a_23}, {a_31, a_33}} | +a_13 | {{a_21, a_22}, {a_31, a_32}} |

= a_11 (a_22 a_33 - a_23 a_32) - a_12 (a_21 a_33 - a_23 a_31) + a_13 (a_21 a_32 - a_22 a_31)

3차원 벡터 ([ESC]*[ESC])

<U, V> = {u_1, u_2, u_3} × {v_1, v_2, v_3} = {u_1 v_1, u_2 v_2, u_3 v_3}

3차원 벡터의 내적 (Dot[{u_1,u_2,u_3},{v_1,v_2,v_3}], |U||V|Cos[θ] )

U . V = {u_1, u_2, u_3} . {v_1, v_2, v_3} = u_1 v_1 + u_2 v_2 + u_3 v_3

3차원 벡터의 외적 (Cross[{u_1,u_2,u_3},{v_1,v_2,v_3}], [ESC]cross[ESC])

U×V = {u_1, u_2, u_3} × {v_1, v_2, v_3} = -V×U

= | {{e_1, e_2, e_3}, {u_1, u_2, u_3}, {v_1, v_2, v_3}} | = Det[({{e_1, e_2, e_3}, {u_1, u_2, u_3}, {v_1, v_2, v_3}})]

= e_1 (u_2 v_3 - u_3 v_2) - e_2 (u_1 v_3 - u_3 v_1) + e_3 (u_1 v_2 - u_2 v_1)

= {u_2 v_3 - u_3 v_2, -u_1 v_3 + u_3 v_1, u_1 v_2 - u_2 v_1}

벡터 성질

U× (V×W) = <U, W>V - <U, V>W

<U, V×W> = | {{u_1, u_2, u_3}, {v_1, v_2, v_3}, {w_1, w_2, w_3}} |  = {u_1, u_2, u_3} × ({v_1, v_2, v_3} × {w_1, w_2, w_3})

= {u_1 (v_2 w_3 - v_3 w_2), u_2 (-v_1 w_3 + v_3 w_1), u_3 (v_1 w_2 - v_2 w_1)}