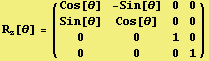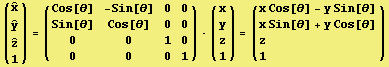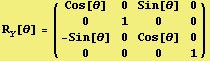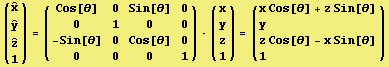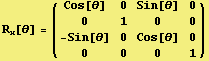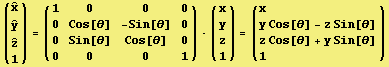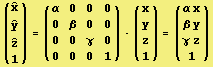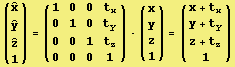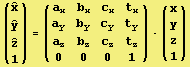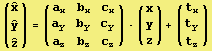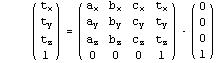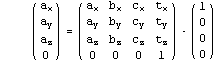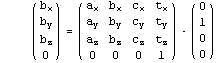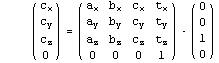행렬과 3차원 변환

z-축을 중심으로 회전

R_z[θ] = ({{Cos[θ], -Sin[θ], 0, 0}, {Sin[θ], Cos[θ], 0, 0}, {0, 0, 1, 0}, {0, 0, 0, 1}})

y-축을 중심으로 회전

R_y[θ] = ({{Cos[θ], 0, Sin[θ], 0}, {0, 1, 0, 0}, {-Sin[θ], 0, Cos[θ], 0}, {0, 0, 0, 1}})

x-축을 중심으로 회전

R_x[θ] = ({{Cos[θ], 0, Sin[θ], 0}, {0, 1, 0, 0}, {-Sin[θ], 0, Cos[θ], 0}, {0, 0, 0, 1}})

3차원 축소확대

3차원 평행이동

3차원 변환

({{Overscript[x,^]}, {Overscript[y,^]}, {Overscript[z,^]}, {1}}) = ({{a_x, b_x, c_x, t_x}, {a_y, b_y, c_y, t_y}, {a_z, b_z, c_z, t_z}, {0, 0, 0, 1}}) · ({{x}, {y}, {z}, {1}})

({{Overscript[x,^]}, {Overscript[y,^]}, {Overscript[z,^]}}) = ({{a_x, b_x, c_x}, {a_y, b_y, c_y}, {a_z, b_z, c_z}}) · ({{x}, {y}, {z}}) + ({{t_x}, {t_y}, {t_z}})

     ({{t_x}, {t_y}, {t_z}, {1}}) = ({{a_x, b_x, c_x, t_x}, {a_y, b_y, c_y, t_y}, {a_z, b_z, c_z, t_z}, {0, 0, 0, 1}}) · ({{0}, {0}, {0}, {1}})

     ({{a_x}, {a_y}, {a_z}, {0}}) = ({{a_x, b_x, c_x, t_x}, {a_y, b_y, c_y, t_y}, {a_z, b_z, c_z, t_z}, {0, 0, 0, 1}}) · ({{1}, {0}, {0}, {0}})

     ({{b_x}, {b_y}, {b_z}, {0}}) = ({{a_x, b_x, c_x, t_x}, {a_y, b_y, c_y, t_y}, {a_z, b_z, c_z, t_z}, {0, 0, 0, 1}}) · ({{0}, {1}, {0}, {0}})

     ({{c_x}, {c_y}, {c_z}, {0}}) = ({{a_x, b_x, c_x, t_x}, {a_y, b_y, c_y, t_y}, {a_z, b_z, c_z, t_z}, {0, 0, 0, 1}}) · ({{0}, {0}, {1}, {0}})