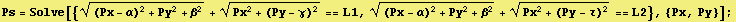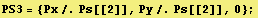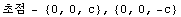
타원구 - Ellipsoid
유경환 (Yoo, Kyung Hwan) - brainrobot@gmail.com
초점이 {α,0,β},{0,γ,0}인 3차원 타원구
zy평면에서 '타원'이고 xy평면이 '원'인 타원구
zy 평면에서 초점이 {0,0,c},{0,0,-c}, 꼭지점이 {0,0,a},{0,0,-a}, {0,b,0},{0,-b,0}인 두 초점에서 일정한 L 거리를 그린 지점 타원
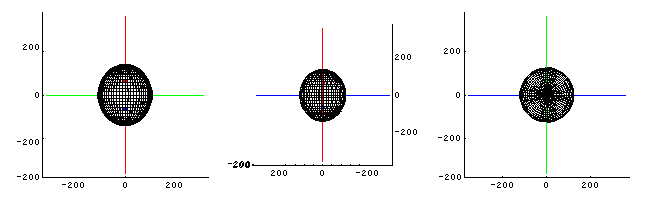
xy평면에선 원 모양으로 z축을 회전 시켜 타원구를 만들수 있다.
zy평면에서 한 초점을 {0,0,0}으로 옮긴다.
초점을 z축으로 -c만큼 움직인다 . C1={0,0,0},C2={0,0,-2 c}
위 타원 모양을 yz평면에서 θ만큼 회전하고,원 모양 xy평면(φ 회전) 하다.
초점{0,0,0}을 {α,0,β}만큼 이동하면 다른 초점은 {0,γ,0} 이다.
자세한 풀이
zy평면 타원, xy 평면 z축으로 회전 → {x,y,z}
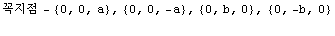
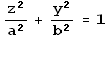
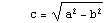
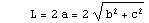
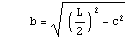

매개 변수
{b Cos[ψ]Cos[υ],b Cos[ψ]Sin[υ],a Sin[ψ]}
초점을 z축으로 -c만큼 이동한다.
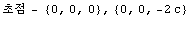
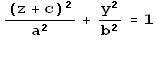
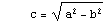
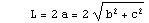
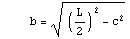

매개 변수
{b Cos[ψ]Cos[υ],b Cos[ψ]Sin[υ],a Sin[ψ]-c}
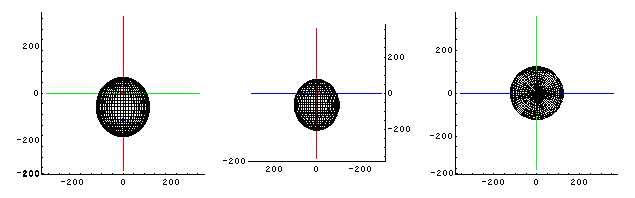
회전을 yz평면으로 θ만큼 한다.
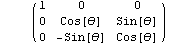
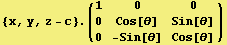
매개 변수
{b Cos[ψ]Cos[υ],b Cos[ψ]Sin[υ],a Sin[ψ]-c}.(
)
1
0
0
0
Cos[θ]
Sin[θ]
0
-Sin[θ]
Cos[θ]
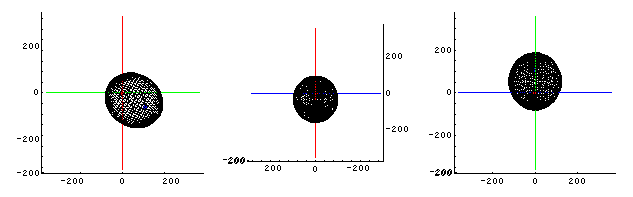
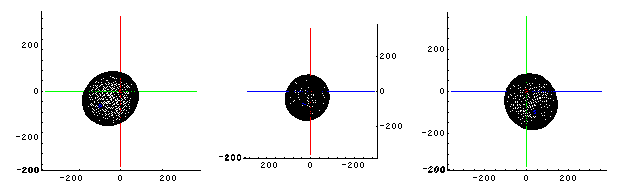
회전은 xy평면에서 φ만큼 한다.
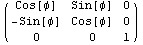
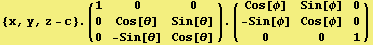
매개 변수
{b Cos[ψ]Cos[υ],b Cos[ψ]Sin[υ],a Sin[ψ]-c}.(
).(
1
0
0
0
Cos[θ]
Sin[θ]
0
-Sin[θ]
Cos[θ]
)
Cos[φ]
Sin[φ]
0
-Sin[φ]
Cos[φ]
0
0
0
1
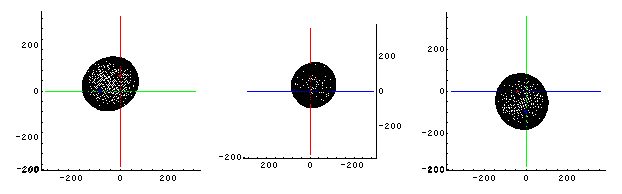
초점 {0,0,0}을 {α,0,β}이동 한다.
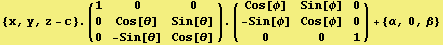
매개 변수
{b Cos[ψ]Cos[υ],b Cos[ψ]Sin[υ],a Sin[ψ]-c}.(
).(
1
0
0
0
Cos[θ]
Sin[θ]
0
-Sin[θ]
Cos[θ]
)+{α,0,β}
Cos[φ]
Sin[φ]
0
-Sin[φ]
Cos[φ]
0
0
0
1
다른 초점이 {0,γ,0} 이다.
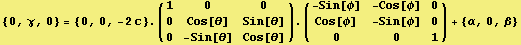
(-α,γ,-β) 을 이용하여 c 를 구한다.
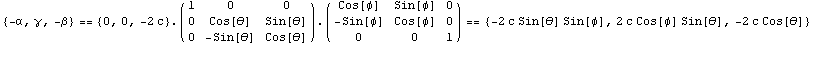
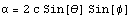

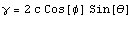
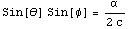

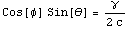
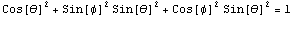
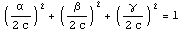
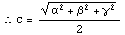
각도 θ, φ → 타원 yz(θ),원 xy(φ)
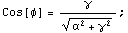
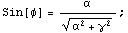
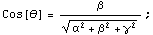
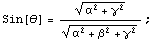
계산 정리장
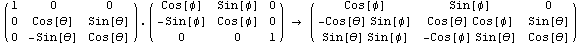
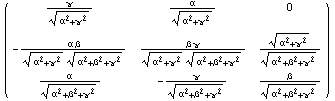
a,b,c 구하기
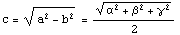
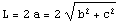

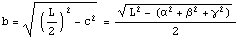
타원구 매개변수 ψ υ 함수
{b Cos[ψ]Cos[υ],b Cos[ψ]Sin[υ],a Sin[ψ]-c}.(
)+{α,0,β}


0
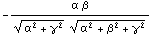
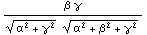


={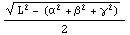 Cos[ψ]Cos[υ],
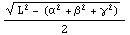 Cos[ψ]Sin[υ],
 Sin[ψ]-
 }.(
)+{α,0,β}


0
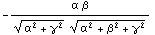
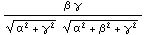


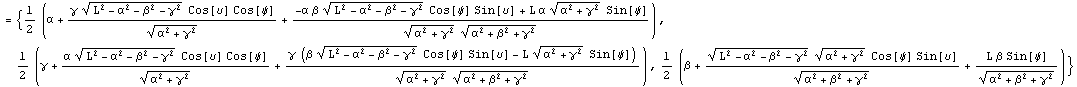
{ ,
 ,
 }
{ (-
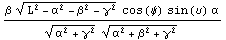 +
 +α+
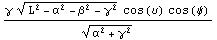 ),
 (
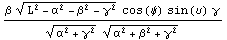 -
 +γ+
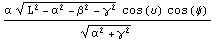 ),
 (
 +β+
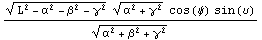 )}
정리함
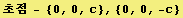
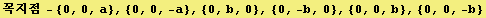
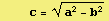
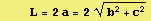
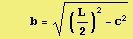
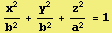
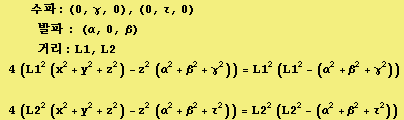
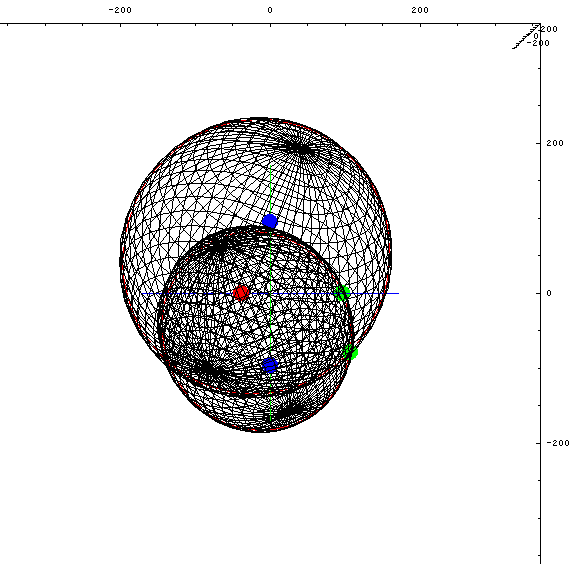
초점{α,0,β},{0,γ,0}인 타원구와 평면[z=0]이 교차된 타원
타원[ +
 =1]에서 직선[z = u y + v]이 지나간 좌치 구하기
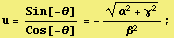
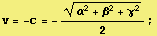
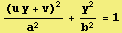
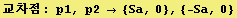
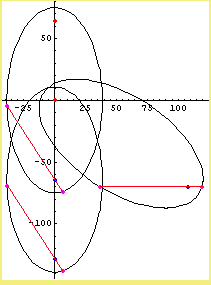


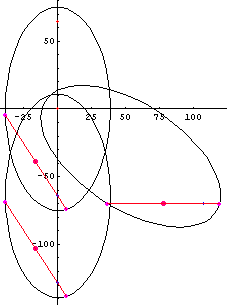

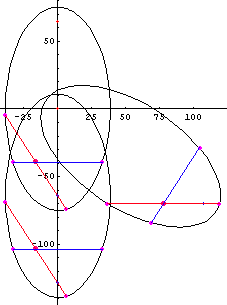
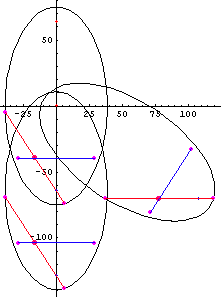
xy평면에 있는 타원 - 꼭지점: {Sa,0},{-Sa,0},{0,Sb},{0,-Sb}
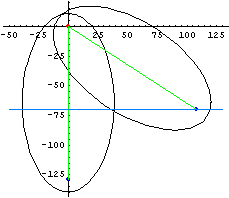
타원구와 평면[z=0]교차 된 타원 모양
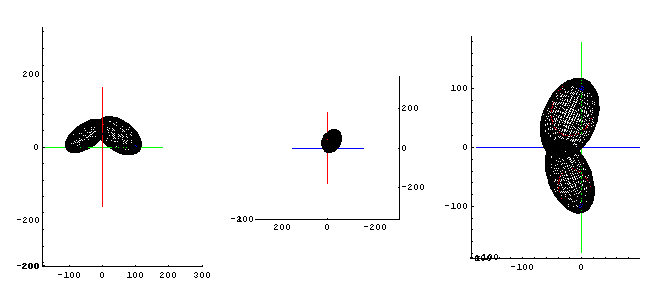
xy평면에서 본 모양
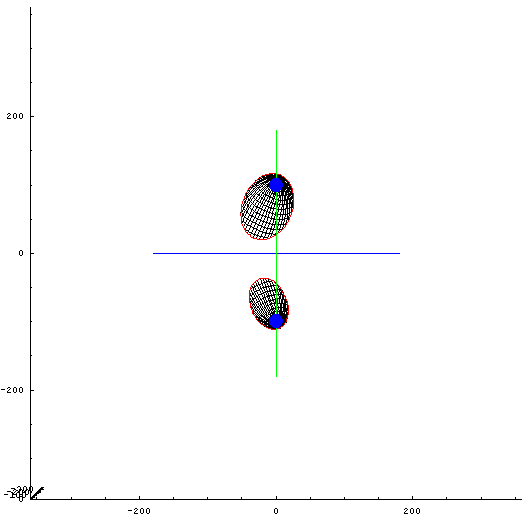
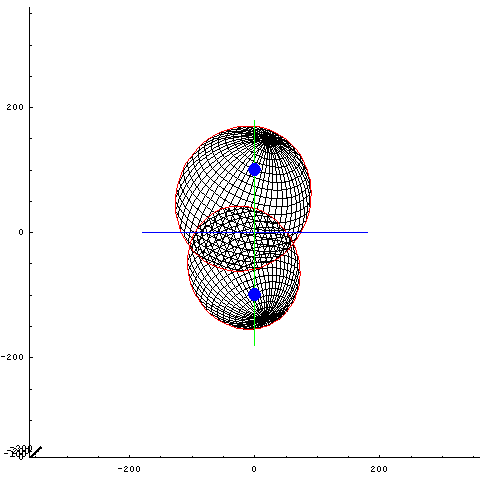
xy평면[z=0] 타원에서 장애물 까지의 거리
초점{α,0,β},{0,γ,0}인 타원구 표면에 있는 {x,y,z} 가 초점{α,0,β}, 점{x,y,z}, 초점{0,γ,0} 까지의 거리가 L1인 식
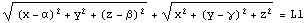
초점{α,0,β},{0,τ,0}인 타원구 표면에 있는 {x,y,z} 가 초점{α,0,β}, 점{x,y,z}, 초점{0,τ,0} 까지의 거리가 L2인 식
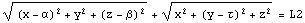
평면[z=0]에서 초음파 감지 영역 y=0인 x축 위에 있는 장애물 까지 거리는 L1, L2 중 작은 것에서 구한값
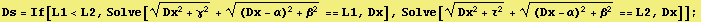
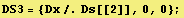
평면[z=0]에서 장애물이 두 L1, L2 타원구의 교차점이면 장애물까지 거리 값